
automazione-it.com
22
'26
Written on Modified on
Alimentazione a 48 V e sensori per robot umanoidi
Allegro MicroSystems presenta soluzioni compatte per la gestione dell'alimentazione e il tracciamento spaziale nei manipolatori robotici autonomi, riducendo i vincoli termici e dimensionali.
www.allegromicro.com
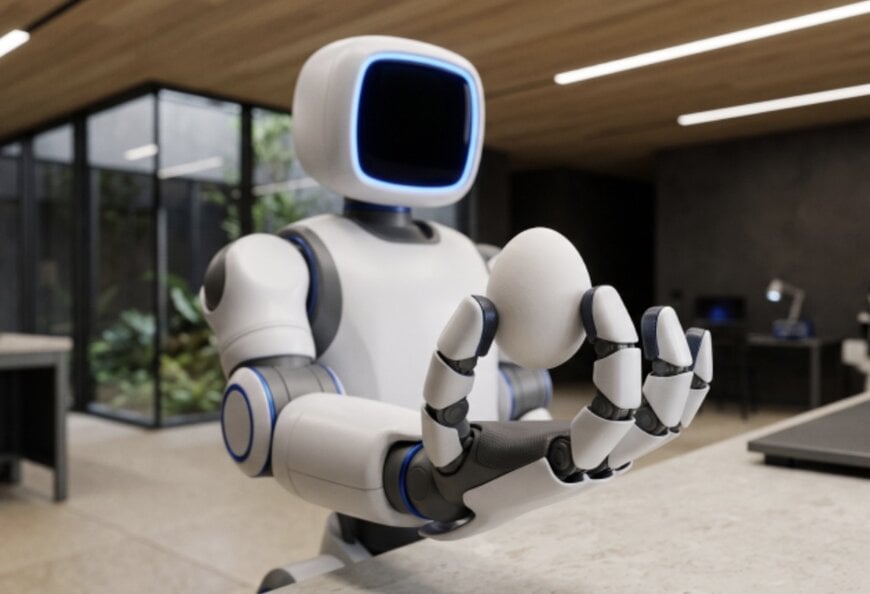
Allegro MicroSystems lancia nuove architetture di alimentazione a 48 V e sensori di movimento di precisione sviluppati per applicazioni di Intelligenza Artificiale Fisica (PAI). Le soluzioni integrate sono progettate per affrontare i vincoli di dimensioni, peso e sicurezza nella robotica umanoide e negli ambienti collaborativi uomo-robot.
Progresso nell'Integrazione dell'Alimentazione a 48 V in Architetture Confinate
I robot umanoidi utilizzano sempre più architetture di bus a 48 V per ridurre al minimo la massa dei cablaggi e le perdite resistive in tutte le loro strutture meccaniche. Tuttavia, la riduzione in sicurezza di tensioni più elevate in spazi ristretti pone notevoli sfide termiche e spaziali. Il circuito integrato di gestione dell'alimentazione (PMIC) A81481 risolve questo collo di bottiglia ingegneristico gestendo le funzioni di alimentazione e sicurezza direttamente dal bus a 48 V, eliminando la necessità di pre-regolatori esterni.
Confezionato in un formato di 6 × 6 mm, il PMIC integra due regolatori buck, cinque uscite a bassa caduta di tensione (LDO) e un sistema diagnostico watchdog a tre circuiti conforme allo standard ASIL-D. Questa architettura di gestione diretta dell'alimentazione alimenta gruppi di sensori distribuiti, semplifica l'instradamento dei circuiti stampati e riduce l'ingombro complessivo del sistema e il costo della distinta base (BOM) di circa il 50 percento.
Affrontare la Precisione dei Giunti ad Alta Coppia e le Interferenze Magnetiche
Gli attuatori ad alta coppia situati in spalle, fianchi e ginocchia robotiche richiedono un posizionamento estremamente accurato sotto costante stress meccanico. I sensori di posizione induttivi A17802 e A17803 mantengono l'affidabilità delle misurazioni tollerando le variazioni del traferro attraverso la compensazione on-chip e algoritmi di filtraggio avanzati. La loro intrinseca immunità ai campi magnetici dispersi elimina la necessità di pesanti e ingombranti schermature magnetiche, ottimizzando ulteriormente il peso dei giunti. Per adattarsi a design di attuatori con forti vincoli di spazio, l'A17803 è alloggiato in un pacchetto QFN ultra compatto.
Destrezza dei Micro-Giunti per Effettori Finali Robotici
Per supportare la manipolazione dei micro-giunti in mani e dita robotiche, il portafoglio utilizza tecnologie a stato solido come alternativa compatta ai tradizionali resolver a filo avvolto e agli encoder ottici. Il sensore angolare a magnetoresistenza a effetto tunnel (TMR) CT310 offre una precisione angolare inferiore al grado in un pacchetto DFN di 2 × 2 mm, garantendo un'elevata resistenza alla contaminazione, agli urti meccanici e agli errori di eccentricità. Accanto ad esso, il sensore a effetto Hall A33023 offre un'elaborazione a bassa latenza e la configurabilità delle uscite digitali per supportare rigorose diagnostiche di sicurezza funzionale.
Sarcomere Dynamics Inc. sta integrando questi controller di movimento e circuiti integrati (IC) di potenza nella sua pinza robotica Scorpion.
"Un controllo preciso del movimento, misurazioni accurate e un'efficiente gestione dell'alimentazione sono essenziali per le applicazioni avanzate di manipolazione robotica", ha affermato Harpal JS Mandaher, CEO di Sarcomere Dynamics Inc. "Prevediamo di continuare questa collaborazione con la nostra ARTUS Dex di prossima generazione, una mano robotica a 24 gradi di libertà progettata per offrire una destrezza quasi umana nelle applicazioni avanzate di IA Fisica."
"Nei robot industriali stazionari, peso e dimensioni rappresentano un vincolo minore, poiché possono essere impiegati cavi di grosso spessore, grandi azionamenti esterni e sistemi di raffreddamento a liquido", ha osservato Andreas Friedrich, Senior Director of Technology and Strategy presso Allegro MicroSystems. "Nei robot umanoidi autonomi con oltre 30 gradi di libertà, ogni grammo e ogni millimetro contano. Combinando la gestione dell'alimentazione a 48 V, driver robusti e sensori induttivi e TMR compatti, forniamo blocchi tecnologici integrati progettati per massimizzare la coppia e controllare le strette tolleranze meccaniche."
Contesto Aggiuntivo
Questa sezione illustra le specifiche tecniche e l'analisi comparativa della concorrenza non incluse nel comunicato stampa originale.
Nel settore della robotica autonoma, il passaggio alla distribuzione di energia a 48 V si sta standardizzando tra gli sviluppatori che mirano a ottimizzare i rapporti potenza-peso. Il PMIC Allegro A81481 compete con i controller buck a 48 V altamente integrati e con le soluzioni di gestione dell'alimentazione di Texas Instruments e Analog Devices. Mentre i concorrenti si concentrano frequentemente su soluzioni integrate GaN ad alta efficienza per gli azionamenti dei motori, l'integrazione diretta da parte di Allegro delle diagnostiche di sicurezza ASIL-D insieme alle doppie uscite buck e LDO si rivolge specificamente ai severi requisiti di sicurezza funzionale della robotica collaborativa che opera vicino agli esseri umani.
Per il rilevamento della posizione angolare, la tecnologia XtremeSense TMR compete direttamente con i sensori TMR di Melexis e Infineon Technologies. L'immunità ai campi magnetici dispersi è diventata un parametro di riferimento primario per gli encoder dei giunti robotici. L'integrazione di Allegro della compensazione on-chip per le variazioni del traferro offre un vantaggio misurabile nella riduzione dei tempi di calibrazione durante l'assemblaggio robotico rispetto ai tradizionali encoder ottici, che richiedono ambienti operativi puliti e un allineamento meccanico estremamente preciso.
Edito da Aishwarya Mambet, redattrice di Induportals, con il supporto dell’IA.
www.allegromicro.com
Richiedi maggiori informazioni…
