
automazione-it.com
15
'26
Written on Modified on
Universal Robots lancia la piattaforma di robotica industriale Gen 7
Gen 7 è una piattaforma di robot collaborativi di settima generazione dotata di controllori riprogettati, flange per utensili predisposte per l'IA e del sistema operativo PolyScope X.
www.universal-robots.com
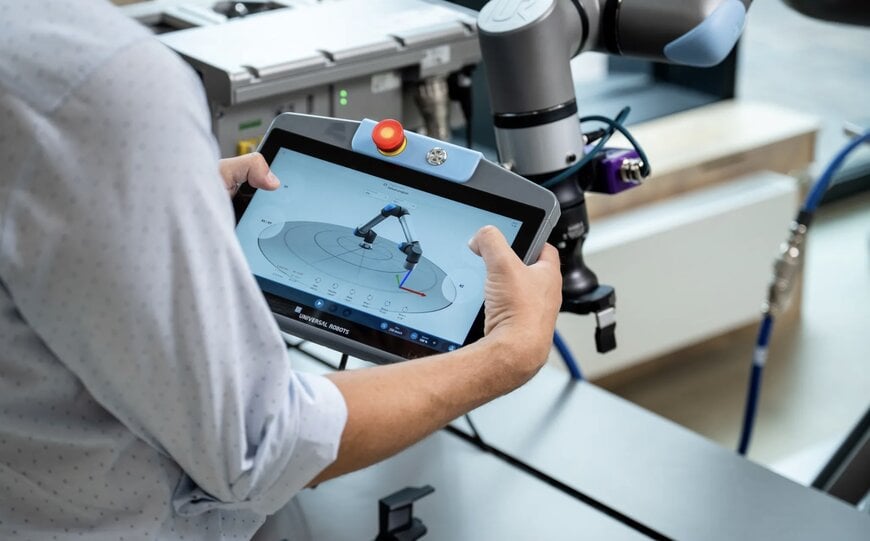
Universal Robots ha presentato Gen 7, la sua architettura robotica di settima generazione progettata per implementare l'intelligenza artificiale e l'automazione fisica negli ambienti di produzione industriale. Basata sul sistema operativo PolyScope X, la piattaforma incorpora una riprogettazione completa che include nuovi bracci robotici, un armadio di comando rinnovato, un'interfaccia di programmazione ergonomica (teach pendant) e un'interfaccia flangiata integrata per l'utensile.
Manipolatori Serie g e architettura della flangia IA
La piattaforma introduce tre manipolatori denominati Serie g: l'UR10g-1750, l'UR17g-1300 e l'UR18g-950, le cui sigle identificano la capacità di carico utile in chilogrammi e lo sbraccio in millimetri. I bracci integrano una flangia per utensili predisposta per l'IA che convoglia alimentazione, flussi di dati e circuiti di sicurezza direttamente al Tool Center Point, eliminando il passaggio esterno di cavi per telecamere, sensori a banda larga ed end-effector.
Il rilevamento integrato di forza e coppia a sei assi, il controllo dell'impedenza di cedevolezza e lo scambio dati in tempo reale (RTDE) offrono sensibilità di contatto per supportare applicazioni di IA fisica di precisione, inclusa la manipolazione complessa di componenti e operazioni di montaggio sensibili alla forza applicata.
Prestazioni del controllore e interfacce di programmazione
La potenza di calcolo è gestita dal controllore CB7 Core, che offre il 40% di capacità di elaborazione in più con un ingombro ridotto del 30% rispetto alle precedenti versioni hardware. Il controllore supporta lo switching multirete per interfacciarsi direttamente con controllori a logica programmabile (PLC), interfacce uomo-macchina (HMI), sistemi di esecuzione della produzione (MES), PC industriali (IPC) e sistemi di visione artificiale. CB7 Core è disponibile in versione autonoma e in formati compatti per montaggio a quadro, preservando la retrocompatibilità hardware con i bracci esistenti delle serie e ed UR.
Il software operativo si basa su PolyScope X, che include nodi di comunicazione ROS2, API aperte, integrazione di sicurezza ISO 10218-1 e supporto per estensioni di terze parti tra cui ProfiSafe e OPC UA. La parametrizzazione manuale si affida al teach pendant TP7 Core, più leggero di oltre il 20% rispetto ai modelli precedenti e dotato di touch screen Full HD, impugnature ergonomiche multiple, pulsanti smart configurabili dall'utente e una levetta virtuale per la movimentazione manuale.
L'apprendimento diretto sul terminale dell'utensile è gestito tramite lo Smart Panel SP7, un'interfaccia montata sulla flangia provvista di comando di movimentazione manuale assistita (freedrive) certificato per la sicurezza, LED di stato visivi e tre pulsanti programmabili configurati per attivare le Smart Skills di PolyScope X senza dover utilizzare il teach pendant.
Architettura di sicurezza e certificazione di cybersicurezza
La sicurezza del sistema soddisfa i requisiti di sicurezza funzionale Performance Level d (PLd), Categoria 3 in conformità alla norma ISO 13849-1. I bracci della Serie g possiedono certificazioni TÜV secondo le norme ISO 10218-1 e le specifiche UL 1740. Teradyne Robotics garantisce inoltre la conformità alla cybersicurezza certificata secondo lo standard IEC 62443-4-1 Livello di Maturità 3 (ML3), coprendo l'intero ciclo di vita di sviluppo sicuro del software sia a livello integrato che edge.
Contesto aggiuntivo
Questa sezione descrive in dettaglio specifiche tecniche e analisi comparative concorrenziali non incluse nel comunicato stampa originale.
I robot collaborativi convenzionali instradano l'alimentazione e i cavi di trasmissione video delle telecamere attraverso tubi corrugati esterni lungo i giunti del braccio, generando rischi di impigliamento meccanico e limitando la rotazione continua del polso durante manipolazioni complesse. L'instradamento interno dei circuiti di sicurezza, alimentazione e trasmissione dati ad alta velocità tramite contatti striscianti verso la flangia elimina l'usura del cablaggio esterno e i punti di usura durante cicli operativi ad alta velocità.
Inoltre, i controllori convenzionali si affidano ad architetture proprietarie chiuse che richiedono gateway di protocollo per comunicare con elaboratori esterni. L'integrazione nativa del Robot Operating System 2 (ROS2) e dello streaming dati ad alta velocità rimuove i livelli di conversione hardware intermedi, riducendo la latenza di comunicazione tra i modelli esterni di intelligenza artificiale e i servocomandi di basso livello a vantaggio di asservimenti visivi e correzioni di forza estremamente reattivi.
A cura di Romila DSilva, Redattrice di Induportals, con supporto di IA.
www.universal-robots.com
Richiedi maggiori informazioni…
