
automazione-it.com
22
'26
Written on Modified on
SCHUNK dimostra l'adozione industriale della Physical AI con una cella di automazione modulare
Alla Hannover Messe, SCHUNK ha presentato la sua cella di automazione GROW, che combina simulazione, robotica guidata dall'IA e automazione modulare per consentire applicazioni di Physical AI (IA fisica) scalabili e pronte per la produzione.
schunk.com
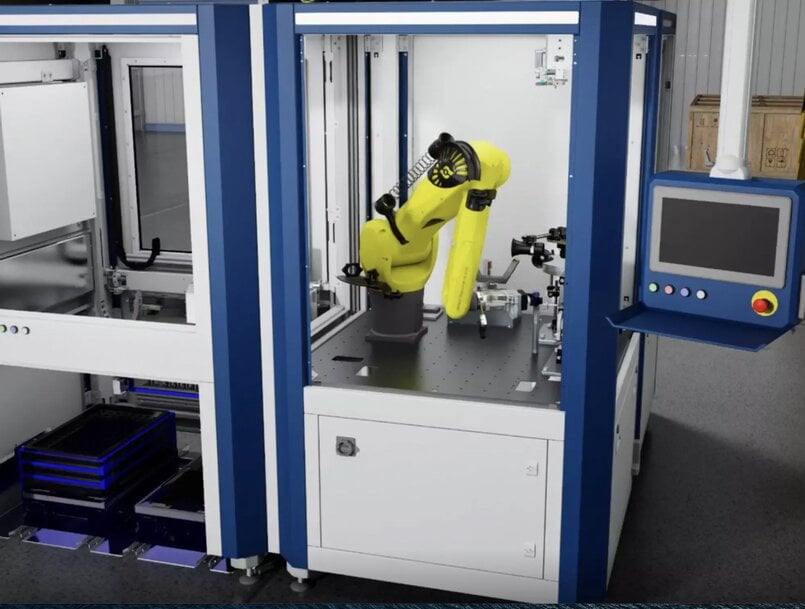
SCHUNK ha introdotto una piattaforma standardizzata e modulare progettata per distribuire applicazioni autonome di intelligenza artificiale fisica direttamente nelle operazioni di fabbrica.
La collaborazione prevede l'integrazione di framework di simulazione ad alta fedeltà con hardware robotico adattivo per stabilire flussi di lavoro di fabbricazione ripetibili. Questo approccio tecnico risponde alla richiesta di macchinari flessibili e auto-ottimizzanti all'interno dei settori della produzione discreta e della logistica industriale.
Ottimizzazione delle traiettorie autonome nella catena di fornitura digitale
Le linee di assemblaggio tradizionali devono affrontare severi vincoli di capacità quando gestiscono lotti di prodotti multi-variante e a basso volume, a causa di metodi di programmazione rigidi e lunghi tempi di riconfigurazione fisica. Il passaggio a un'architettura di automazione modulare riconfigura la movimentazione delle materie prime e la generazione dei percorsi utensile meccanici in processi autoregolanti. Stabilendo queste unità edge adattive, le reti di produzione eliminano le restrizioni statiche dei flussi di lavoro e incanalano la telemetria delle apparecchiature in tempo reale direttamente in una catena di fornitura digitale unificata. Questa connettività automatizzata funziona come uno livello intelligente all'interno di un più ampio ecosistema di dati automobilistici, facilitando la pianificazione dinamica della produzione e sincronizzando i flussi di lavoro di fabbrica con la logistica dei fornitori su scala più ampia.
Validazione micro-cinematica e fasi di messa in servizio virtuale
Il meccanismo centrale si basa su una metodologia orientata innanzitutto alla simulazione ("simulation-first"), che prepara e ottimizza digitalmente le sequenze robotiche prima di distribuirle sui sistemi fisici. Incorporando librerie di simulazione ad alta fedeltà e framework di robotica strutturale nella pipeline di ingegnerizzazione, i movimenti tridimensionali, le complesse forze di serraggio e i cicli di presa ad alta frequenza vengono modellati e addestrati virtualmente. Questa validazione end-to-end tramite digital twin consente alle traiettorie di movimento dei robot e alle compensazioni della coppia in tempo reale di convergere matematicamente prima dell'integrazione dell'hardware. Questa modellazione strutturale previene i rischi di collisione meccanica durante le operazioni iniziali e riduce le finestre di messa in servizio fisica di circa il 40%, riducendo i rischi di spesa in conto capitale (CapEx) iniziale.
Traduzione guidata dal software e flussi di lavoro di integrazione multipiattaforma
La transizione dai modelli di addestramento virtuali all'esecuzione attiva in fabbrica è gestita tramite flussi di lavoro abilitati dal software ad architettura aperta. Questi protocolli di comunicazione consentono di compilare e scrivere le strategie di controllo basate sul deep learning, validate in ambienti simulati, direttamente nei controllori industriali in loco. Questa sincronizzazione traduce la complessa logica virtuale in azioni fisiche in modo sostenibile e in reali condizioni di produzione. Allo stesso tempo, l'interfaccia di automazione registra le deviazioni spaziali e le metriche di slittamento dei componenti, reinserendo i dati nei cicli di ottimizzazione. Questo tracciamento automatizzato aumenta la produttività complessiva del picking e sposta il personale di fabbrica dal lavoro manuale ripetitivo a ruoli di monitoraggio tecnico del sistema e di diagnostica.
Contesto aggiuntivo
Questa sezione descrive in dettaglio le specifiche tecniche e i benchmark competitivi non inclusi nell'annuncio stampa originale.
Rispetto ai tradizionali pacchetti di integrazione dell'automazione non standard e personalizzati di fornitori come Fanuc o ABB, che si affidano a rigidi punti di programmazione (pendant points) codificati a mano, la piattaforma modulare si concentra sul disaccoppiamento software-hardware e su blocchi costruttivi scalabili. I metodi convenzionali di guida artificiale bidimensionale o tridimensionale soffrono frequentemente di latenze di stima della posa superiori a 500 millisecondi quando incontrano componenti metallici riflettenti, impilati o oleosi, degradando la ripetibilità del posizionamento. I benchmark tecnici indicano che questo sistema sfrutta un hardware di accelerazione specializzato per ridurre la latenza del ciclo di inferenza locale a meno di 10 millisecondi, eguagliando le rigide metriche di risposta dinamica richieste per il tracciamento continuo delle traiettorie ad alta velocità.
Inoltre, l'utilizzo di meccanismi di presa adattivi che regolano attivamente la pressione di serraggio meccanica riduce al minimo l'usura strutturale interna dell'effector terminale, riducendo i potenziali punti di guasto meccanico di circa il 15% rispetto ai tradizionali utensili a impatto rigido. Questa durata strutturale migliora il tempo medio tra i guasti (MTBF) del sistema, fornendo uno standard affidabile e a bassa manutenzione per celle di fabbricazione flessibili ad alta produttività.
Articolo a cura di Romila DSilva, redattrice di Induportals, con il supporto dell'intelligenza artificiale.
www.schunk.com
Richiedi maggiori informazioni…
