
automazione-it.com
23
'26
Written on Modified on
Rilevamento Tattile Magnetico per la Manipolazione Robotica
Melexis e OYMotion integrano moduli di rilevamento tattile per migliorare l’interazione delle mani robotiche attraverso l’integrazione scalabile dei sensori e l’ottimizzazione a livello di sistema.
www.melexis.com
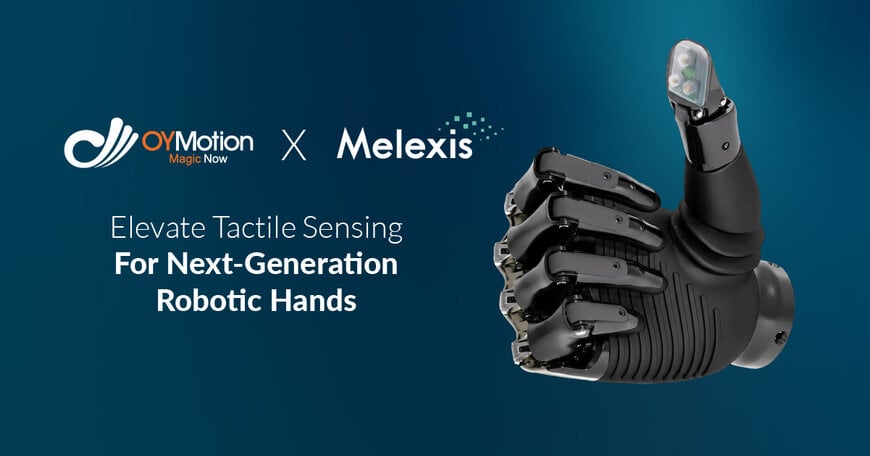
Melexis e OYMotion stanno collaborando per integrare il rilevamento tattile basato su tecnologia magnetica nelle mani robotiche, affrontando i limiti dell’interazione fisica nell’automazione industriale e nelle applicazioni robotiche avanzate.
Contesto della collaborazione
Melexis, sviluppatore belga di sensori a semiconduttore e circuiti integrati di controllo, e OYMotion, azienda cinese specializzata in sistemi robotici dexterous, hanno avviato una collaborazione tecnica per migliorare la percezione tattile nelle mani robotiche.
Una delle principali sfide nella robotica rimane la capacità limitata di rilevare e interpretare il contatto fisico con sufficiente precisione. Sebbene i sistemi di visione e di attuazione abbiano fatto notevoli progressi, il feedback tattile fondamentale per una manipolazione controllata è rimasto indietro a causa della complessità di integrazione e dei limiti dei sensori.
La collaborazione combina l’esperienza di Melexis nel rilevamento magnetico e nei moduli integrati con le competenze di OYMotion nella progettazione di mani robotiche e sistemi di controllo, consentendo un approccio più integrato alla risoluzione di questa limitazione.
Soluzione tecnica e responsabilità
La collaborazione si concentra sulla tecnologia Tactaxis di Melexis, un sistema di rilevamento tattile basato su tecnologia magnetica capace di rilevare in tre dimensioni vettori di forza, posizione ed eventi di contatto. Il sistema converte l’interazione meccanica in segnali digitali in tempo reale, consentendo un controllo in anello chiuso nella manipolazione robotica.
Melexis fornisce moduli fingertip pronti all’uso che integrano elementi sensoriali, elaborazione del segnale ed elettronica di interfaccia. Questi moduli sono progettati per ridurre lo sforzo di integrazione del sistema per i produttori OEM di robotica, standardizzando le interfacce meccaniche ed elettriche.
OYMotion è responsabile dell’integrazione di questi moduli nella propria piattaforma di mano robotica, inclusi l’inserimento meccanico, la calibrazione e l’ottimizzazione a livello di sistema. Il processo di integrazione comprende progettazione hardware, adattamento del firmware e regolazione degli algoritmi di controllo per garantire la compatibilità con i sistemi di attuazione robotica.
L’approccio di rilevamento supporta la misurazione continua della forza e la risoluzione spaziale sulla superficie di contatto, consentendo una presa più stabile e un’interazione adattiva. Ciò contribuisce a migliorare la precisione del controllo nelle attività che richiedono un’applicazione variabile della forza.
Distribuzione e implementazione
Il sistema di mano robotica sviluppato congiuntamente viene presentato alla Hannover Messe in Germania, fungendo da piattaforma di validazione per la soluzione integrata.
L’implementazione include un’integrazione completa, dal posizionamento dei sensori nei polpastrelli fino all’elaborazione dei dati all’interno dell’architettura di controllo robotico. I moduli sono progettati per essere compatibili con processi di produzione scalabili, facilitando il passaggio da prototipi a piattaforme pronte per la produzione.
Entrambe le aziende hanno contribuito a cicli di sviluppo rapidi, coordinando le attività nei domini meccanico, elettronico e software per rispettare le tempistiche di integrazione.
Applicazioni e casi d’uso
La soluzione è destinata ad applicazioni nell’automazione industriale, nella robotica di servizio e nelle protesi, dove è richiesta un’interazione controllata con gli oggetti.
I casi d’uso includono la presa di precisione nelle linee di assemblaggio, la manipolazione di componenti fragili e la manipolazione adattiva in ambienti non strutturati. La disponibilità di dati tattili in tempo reale consente di migliorare la stabilità dei processi, ridurre i tassi di errore e aumentare la sicurezza nelle interazioni uomo-robot.
Risultati e impatto previsto
Integrando il rilevamento tattile in moduli standardizzati, la collaborazione riduce la complessità di integrazione e supporta la scalabilità per i produttori di robotica.
Il sistema consente miglioramenti misurabili nella precisione di manipolazione grazie al feedback continuo dei parametri di forza e contatto. Inoltre, la modularità facilita la manutenzione e riduce i tempi di sviluppo per gli OEM che adottano tecnologie di rilevamento tattile.
La collaborazione dimostra un percorso verso la diffusione industriale del rilevamento tattile, allineando le prestazioni dei sensori con i requisiti dei sistemi robotici su scala produttiva.
Modificato dalla giornalista industriale Sucithra Mani con assistenza AI.
www.melexis.com
Richiedi maggiori informazioni…
