
automazione-it.com
08
'26
Written on Modified on
La guida completa di Nexcom allo standard di sicurezza per robot ISO 10218
Lo standard di sicurezza per robot ISO 10218 costituisce uno dei quadri normativi più importanti per ridurre i rischi nelle applicazioni robotiche industriali.
www.nexcom.com
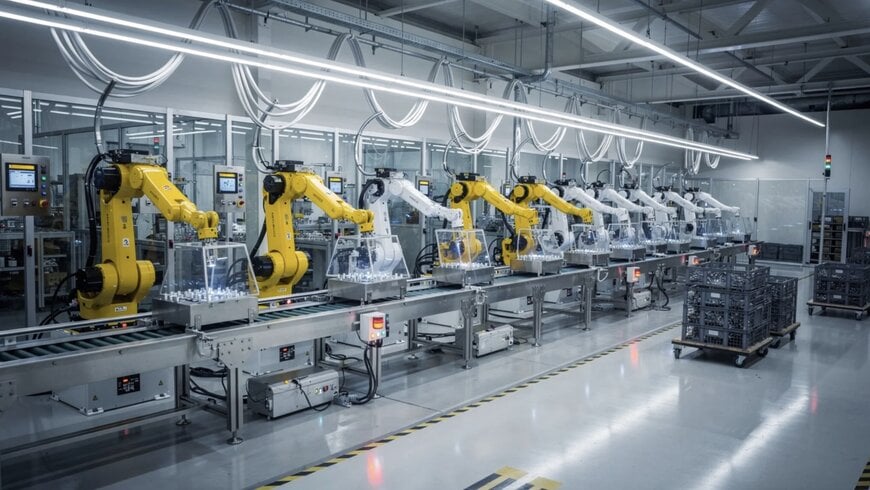
La norma ISO 10218 definisce il riferimento internazionale per la sicurezza dei robot industriali in ambienti di produzione quali assemblaggio, saldatura e asservimento macchine. La revisione del 2025 formalizza una transizione industriale critica verso la robotica collaborativa avanzata, la sicurezza funzionale unificata e la sicurezza ciber-fisica.
Ambito di applicazione e ripartizione tra Parte 1 e Parte 2
Il quadro si applica rigorosamente all'automazione industriale, escludendo i robot di servizio, medicali e per l'assistenza personale. L'implementazione di un sistema conforme richiede la definizione del dominio di progettazione operativa (ODD), dei carichi utili previsti e degli scenari di uso scorretto attraverso due distinte sfere di responsabilità.
La norma ISO 10218-1 assegna l'obbligo di conformità al costruttore originale (OEM). Considera il manipolatore puro e il suo controllore come una quasi-macchina, imponendo funzioni di controllo legate alla sicurezza integrate in fabbrica. I costruttori devono progettare una sicurezza meccanica intrinseca per limitare il trasferimento di energia cinetica, implementare arresti sicuri di Categoria 0 e Categoria 1 secondo la norma IEC 60204-1, applicare limiti cinematici quali velocità e posizione limitate in sicurezza, fornire una commutazione di modalità a prova di guasto e documentare dettagliatamente i rischi residui.
La norma ISO 10218-2 trasferisce la responsabilità direttamente agli integratori di sistemi e ai tecnici di stabilimento incaricati di trasformare quella quasi-macchina in un impianto produttivo. Gli integratori devono eseguire valutazioni dei rischi approfondite secondo la norma ISO 12100, progettare topologie spaziali con accessi chiari per gli operatori, predisporre ripari fisici deterministici e monitoraggio optoelettronico, stabilire protocolli di ciclo di vita per manutenzione e Lockout/Tagout, e validare che le misure di protezione raggiungano il Performance Level (PL) richiesto. Aspetto cruciale: un braccio conforme alla Parte 1 non garantisce una cella di lavoro conforme senza una rigorosa integrazione secondo la Parte 2.
Principali aggiornamenti del 2025
L'ultima revisione incorpora la specifica ISO/TS 15066, elevando le indicazioni per la robotica collaborativa da linee guida tecniche a requisiti obbligatori. Introduce un sistema di classificazione strutturale — Classe I per i layout tradizionali segregati e Classe II per i sistemi collaborativi — per allineare direttamente la validazione della sicurezza ai pericoli cinematici e ai livelli di interazione umana.
Fondamentalmente, lo standard affronta la convergenza IT/OT collegando la sicurezza funzionale alla sicurezza informatica. Riconoscendo che un pacchetto di rete compromesso può innescare pericoli cinematici fisici, la ISO 10218:2025 stabilisce che i circuiti di sicurezza debbano restare protetti dalle vulnerabilità informatiche attraverso comunicazioni sicure, controlli degli accessi e piattaforme edge rafforzate.
Quattro modalità operative collaborative
Quando persone e robot condividono lo stesso spazio, la norma delinea quattro modalità operative:
L'arresto monitorato di sicurezza avvia un arresto sicuro di Categoria 2, mantenendo alimentati i motori quando una persona accede al volume protetto e consentendo la ripresa immediata del ciclo una volta liberata l'area. La guida manuale permette la manipolazione diretta per programmazione e posizionamento, a condizione che i sistemi di controllo del movimento impediscano accelerazioni involontarie. Il monitoraggio della velocità e della distanza di separazione modula dinamicamente la velocità del robot in base alla vicinanza dell'operatore, arrestando il movimento prima che avvenga un contatto. La limitazione di potenza e forza circoscrive forza cinetica, coppia e velocità per ridurre al minimo il rischio di lesioni da impatto; tuttavia, tale protezione decade all'istante qualora gli integratori montino organi di presa terminali (EOAT) ad elevata inerzia, taglienti o con rischi termici.
Valutazione dei rischi e trappole nell'integrazione
La conformità dipende dal considerare la valutazione dei rischi un documento ingegneristico dinamico, da rivalutare a ogni modifica della topologia della cella, dei carichi utili, degli organi terminali o del firmware del controllore. Spesso gli integratori commettono l'errore di ritenere che un braccio collaborativo elimini la necessità di valutare i rischi a livello di cella, trascurano i pericoli legati all'utensile, posizionano gli arresti di emergenza in punti inadeguati, omettono la validazione funzionale o eseguono la logica di sicurezza su controllori non protetti o privi di crittografia.
Infrastruttura NEXCOM
La conformità in tempo reale necessita di un'elaborazione deterministica capace di collegare meccanica fisica e controllo digitale a latenza zero. NEXCOM risponde a questa esigenza con controllori edge industriali dotati di TPM 2.0 integrato e secure boot per soddisfare i nuovi requisiti ciber-fisici, potenza di calcolo dedicata alla gestione degli algoritmi dinamici di velocità e separazione, e moduli I/O flessibili ad alta velocità per coordinare laser scanner di sicurezza, barriere fotoelettriche, sistemi di visione 3D e PLC all'interno di un'architettura di controllo integrata.
A cura di Romila DSilva, redattrice di Induportals, con l'ausilio dell'intelligenza artificiale.
www.nexcom.com
Richiedi maggiori informazioni…
